20+
30+
5+
3+
40+
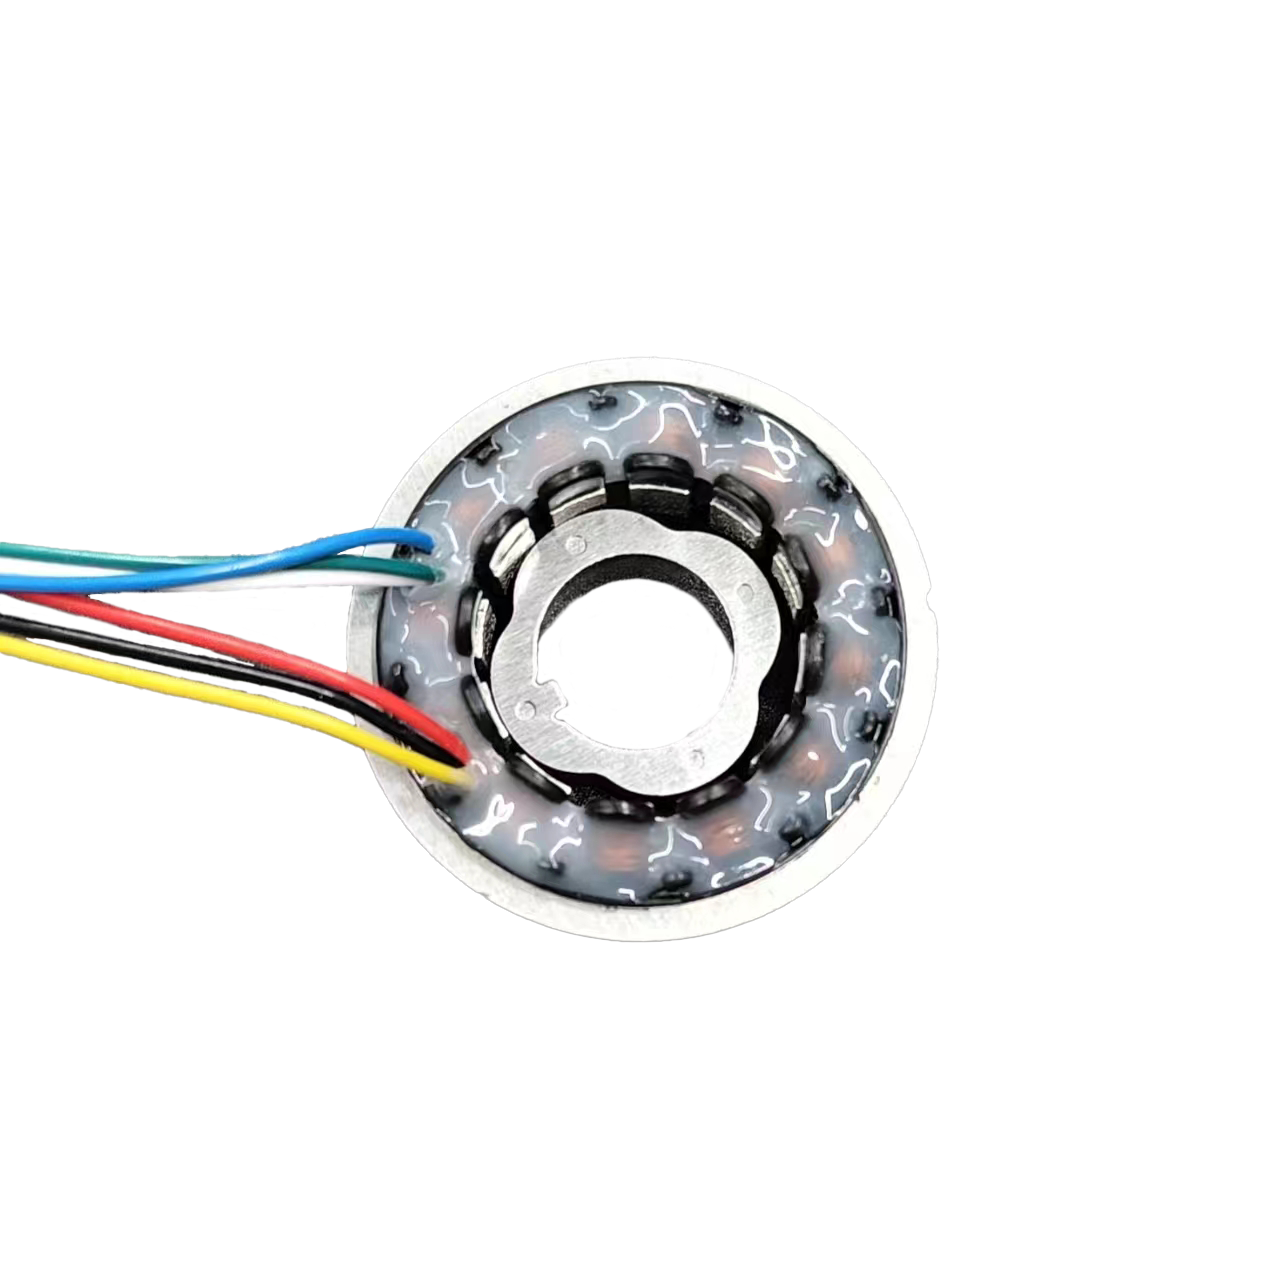
Elektromagnes wewnętrzny pojazdu elektrycznegoZastosowanie: Napięcie robocze: blacha stalowa AISI 1006: Elektromagnes wewnętrzny pojazdu 13,5 V ~ 17,5 V (nominalnie 16 V). Min.130N (20°C); 58N (20°C, szczelina powietrzna 0,5 mm pomiędzy górną powierzchnią kubka a arkuszem).
Przeczytaj więcej
Elektromagnes wewnętrzny pojazdu elektrycznegoZastosowanie: Napięcie robocze: blacha stalowa AISI 1006: Elektromagnes wewnętrzny pojazdu 13,5 V ~ 17,5 V (nominalnie 16 V). Min.130N (20°C); 58N (20°C, szczelina powietrzna 0,5 mm pomiędzy górną powierzchnią kubka a arkuszem).
Przeczytaj więcej
Elektromagnes wewnętrzny pojazdu elektrycznegoZastosowanie: Napięcie robocze: blacha stalowa AISI 1006: Elektromagnes wewnętrzny pojazdu 13,5 V ~ 17,5 V (nominalnie 16 V). Min.130N (20°C); 58N (20°C, szczelina powietrzna 0,5 mm pomiędzy górną powierzchnią kubka a arkuszem).
Przeczytaj więcej
Elektromagnes wewnętrzny pojazdu elektrycznegoZastosowanie: Napięcie robocze: blacha stalowa AISI 1006: Elektromagnes wewnętrzny pojazdu 13,5 V ~ 17,5 V (nominalnie 16 V). Min.130N (20°C); 58N (20°C, szczelina powietrzna 0,5 mm pomiędzy górną powierzchnią kubka a arkuszem).
Przeczytaj więcej
Elektromagnes wewnętrzny pojazdu elektrycznegoZastosowanie: Napięcie robocze: blacha stalowa AISI 1006: Elektromagnes wewnętrzny pojazdu 13,5 V ~ 17,5 V (nominalnie 16 V). Min.130N (20°C); 58N (20°C, szczelina powietrzna 0,5 mm pomiędzy górną powierzchnią kubka a arkuszem).
Przeczytaj więcejGdy robot współpracujący działa nieprzerwanie przez kilka godzin, jego informacja o położeniu zaczyna powoli się zmieniać. Po rozmontowaniu złącza dysk enkodera magnetycznego wygląda na nienaruszony, a jego namagnesowanie nie wykazuje żadnych oczywistych nieprawidłowości, ale po ponownym przetestowaniu w temperaturze pokojowej błąd kątowy nie występuje
CZYTAJ WIĘCEJPrzy wyborze czujnika położenia w głównych silnikach napędowych resolwer jest prawie nieunikniony. Ale sam „wybór resolwera” nie jest trudny. Trudne jest dokonanie kilku ocen zawartych w arkuszu danych, które naprawdę określają wydajność produkcji masowej: czy pary biegunów pasują do silnika, w jaki sposób
CZYTAJ WIĘCEJPrzy tradycyjnym doborze serwa współczynnik bezwładności jest często traktowany jako czerwona linia: przekroczenie zalecanej wartości może spowodować oscylacje, przeregulowanie lub trudności w stabilizacji systemu. Jednakże, gdy siłownik zostanie zastąpiony bezramowym silnikiem momentowym, a przekładnia zastąpiona bezpośrednim dri
CZYTAJ WIĘCEJW szybkim silniku z magnesami trwałymi, pracującym z prędkością ponad 20 000 obr./min, każdy magnes na obwodzie wirnika podlega działaniu siły odśrodkowej dziesięciokrotnie przekraczającej jego masę. Jeśli projektant zakłada, że „lepszy klej wytrzyma”, często skutkuje to tym, że w pewnym momencie badania trwałości
CZYTAJ WIĘCEJ